01
DF-26 · ACTIVE CONTROL
Active DRS
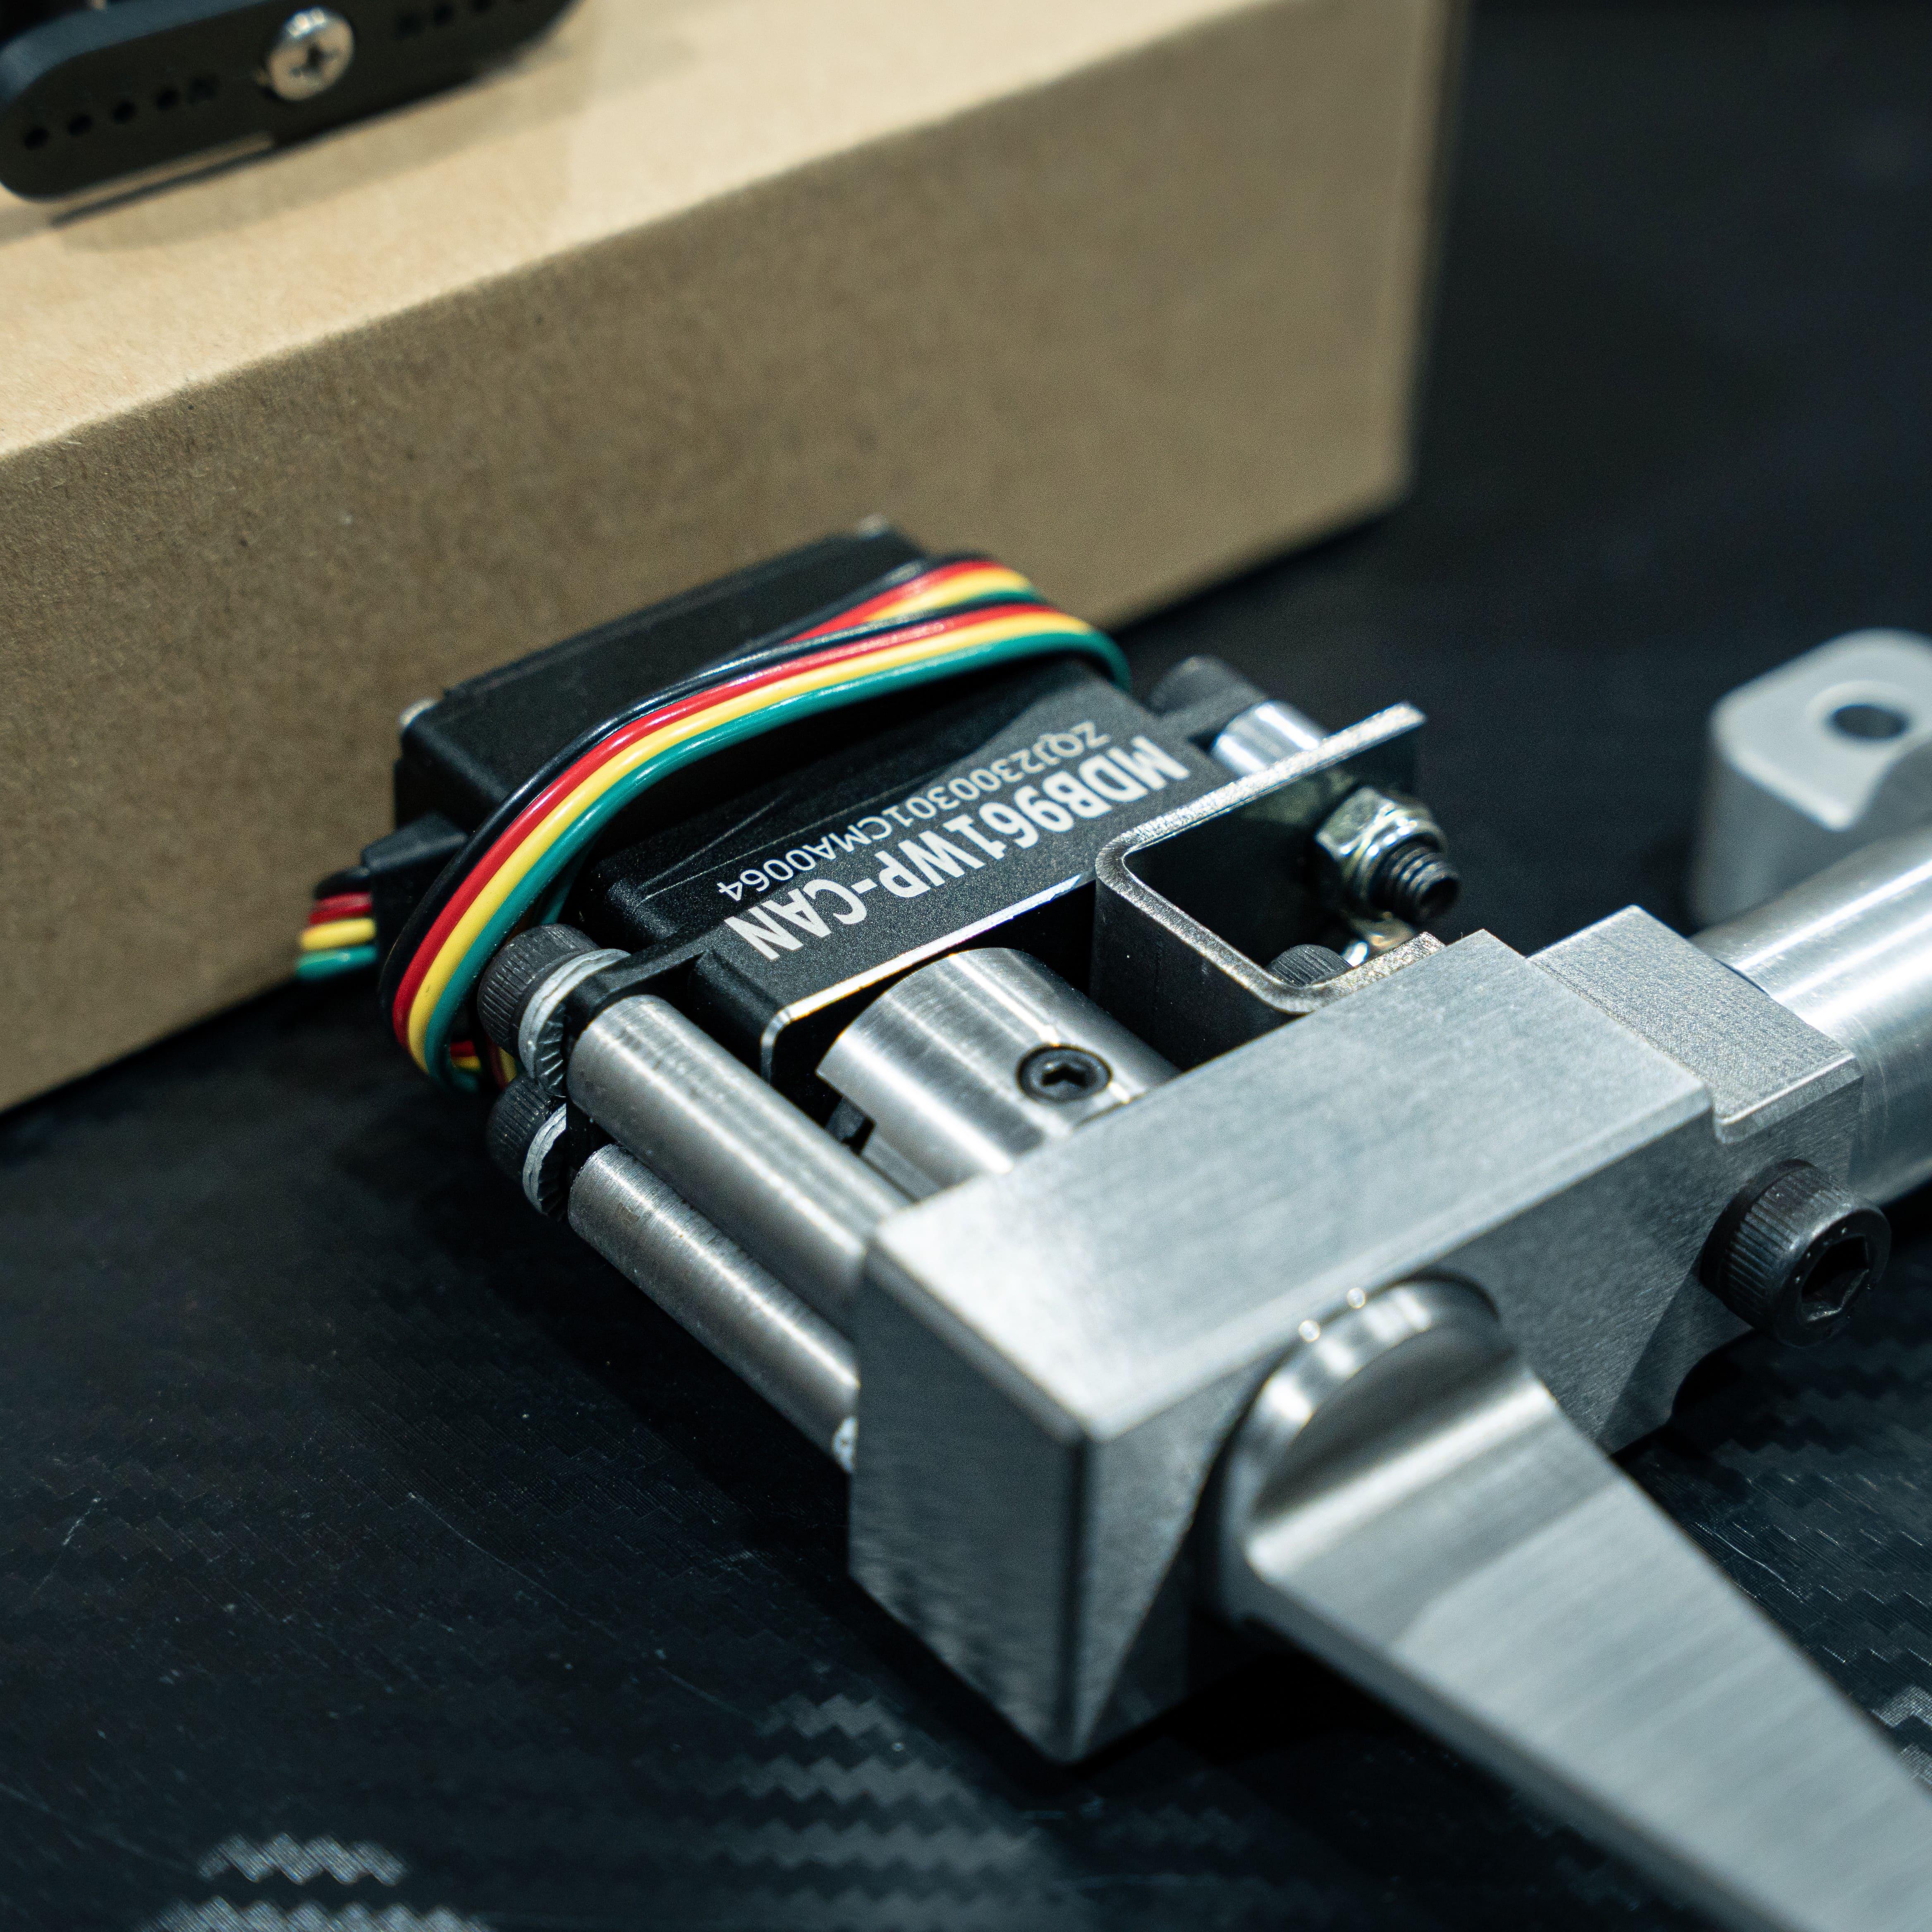
실시간 주행 데이터와 VCU 협조제어로 Flap AoA를 가변합니다. 직선에서는 Drag를 줄이고, 제동·결함 상황에서는 High Downforce 상태로 복귀해 성능과 안정성을 함께 확보합니다.
−79.2%
DRAG · CFD DRS ON
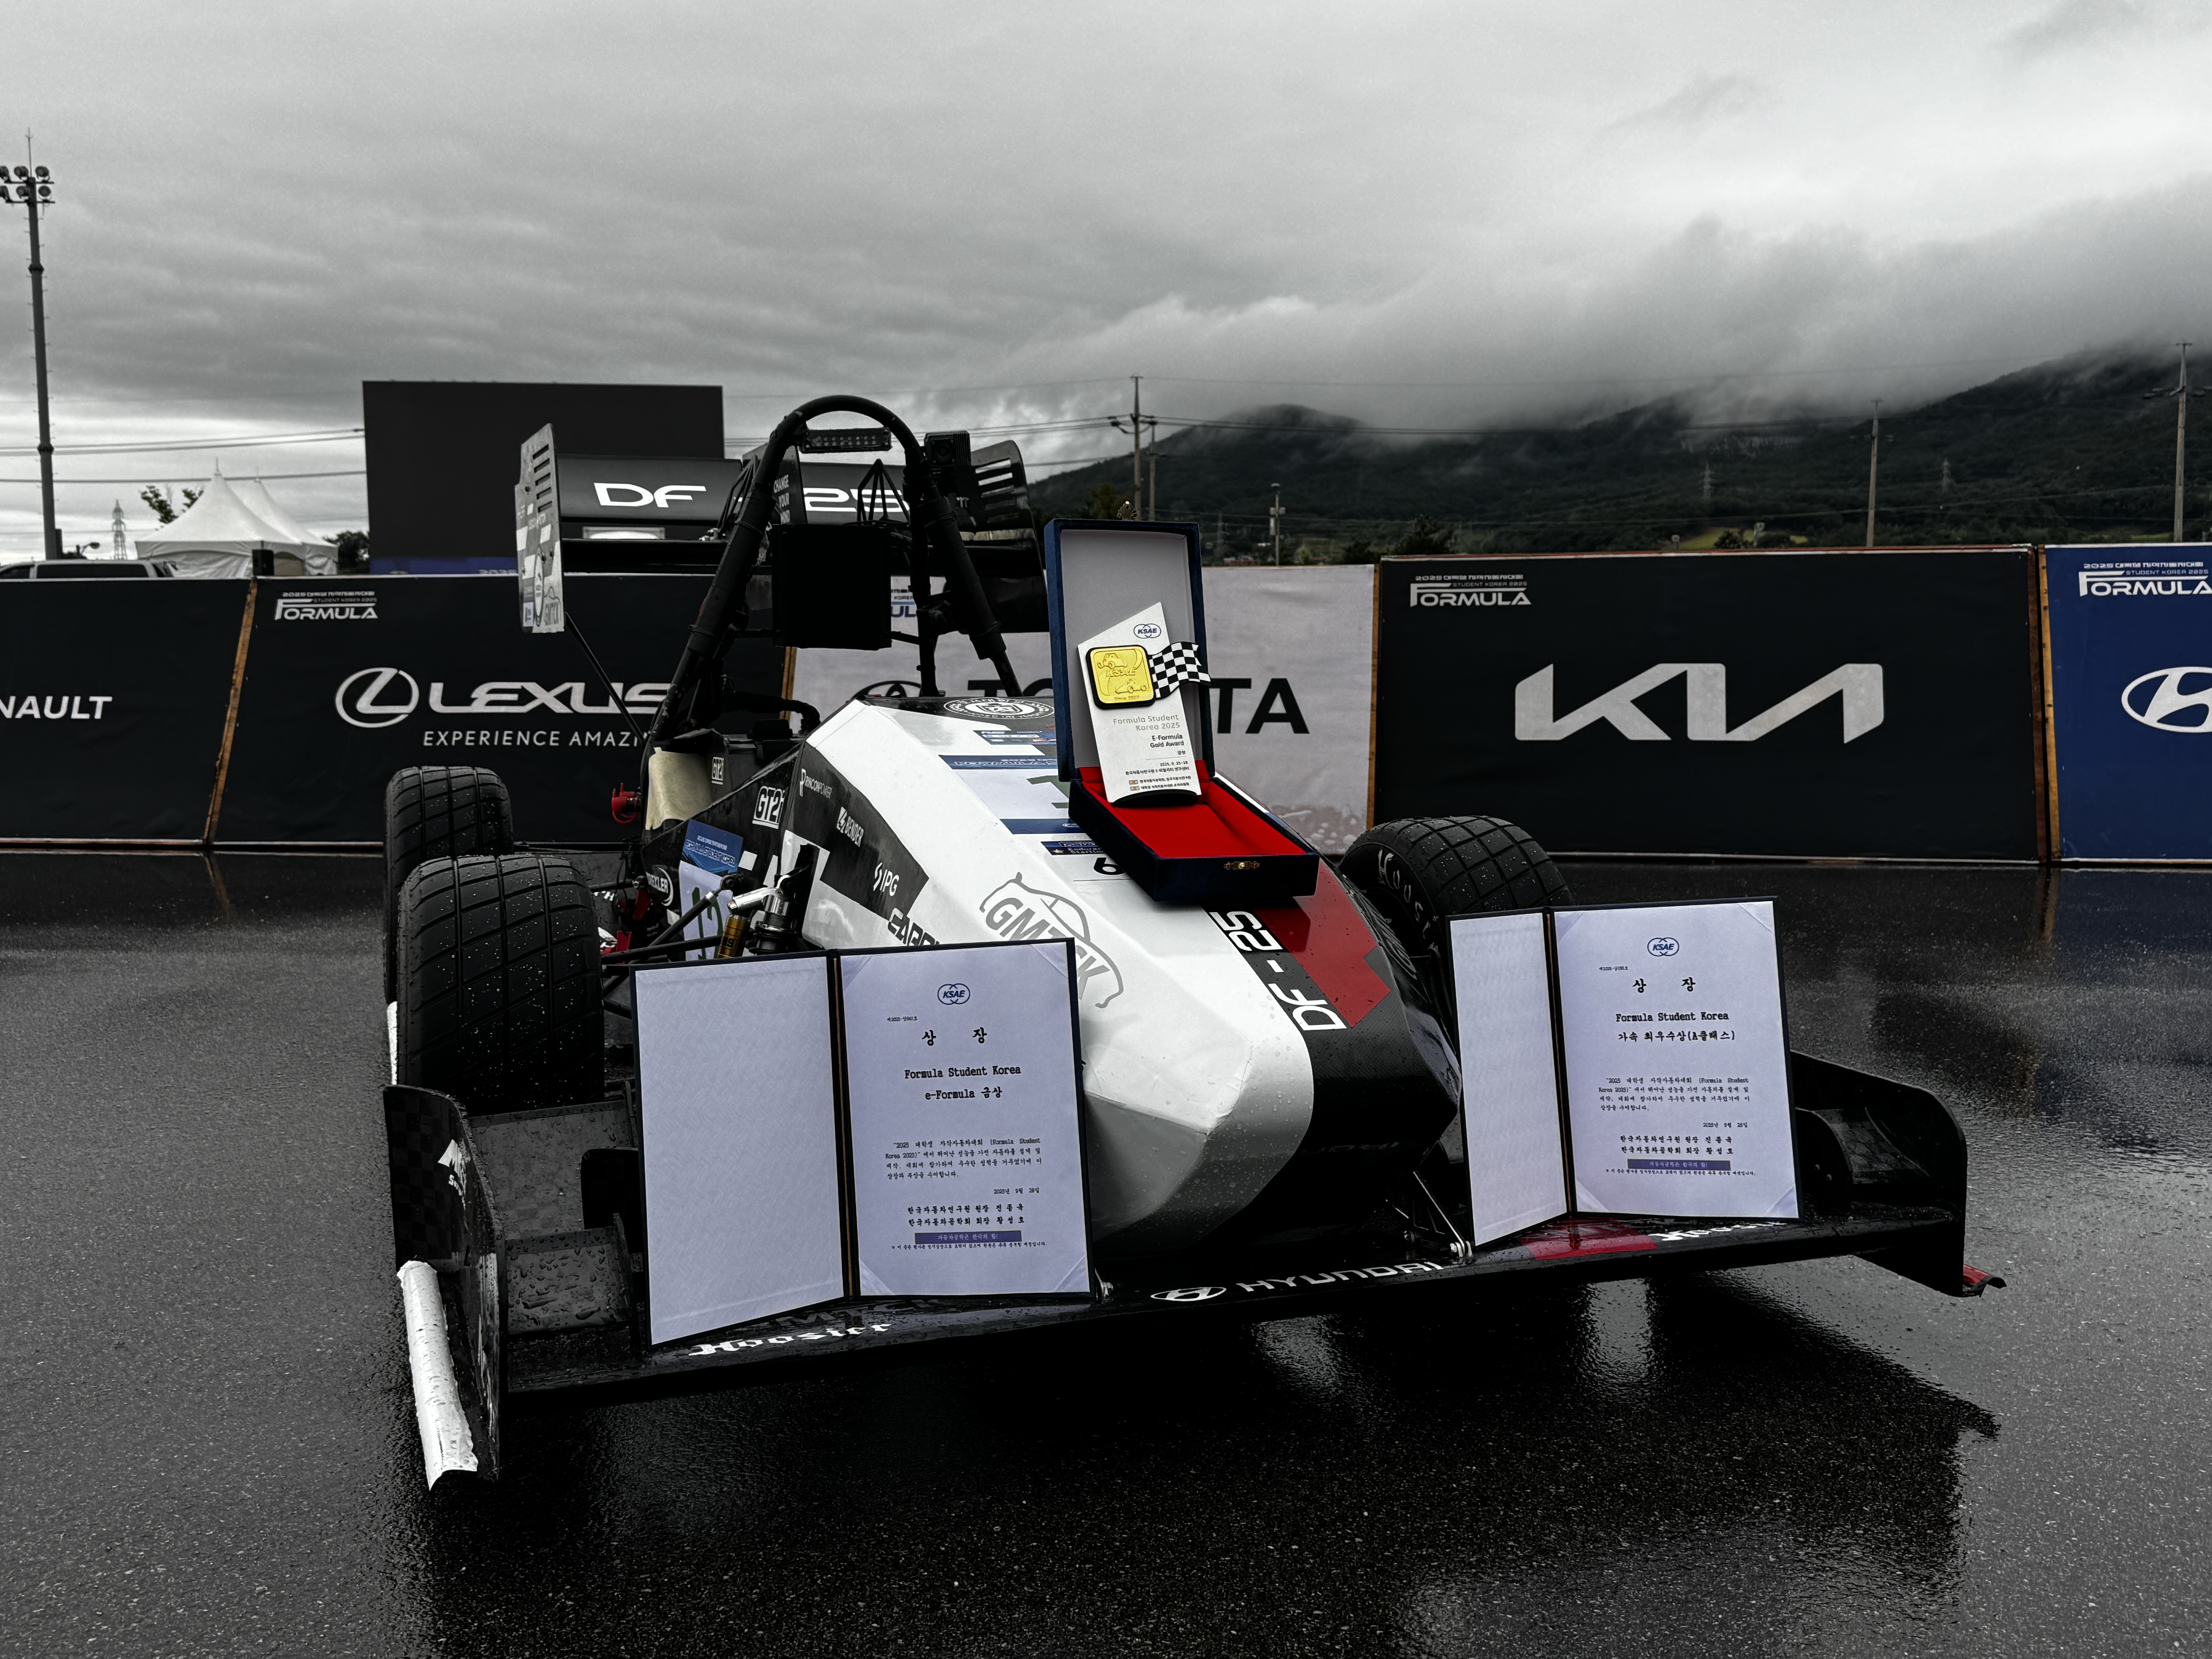
Recent Awards at FSK
Interactive Vehicle
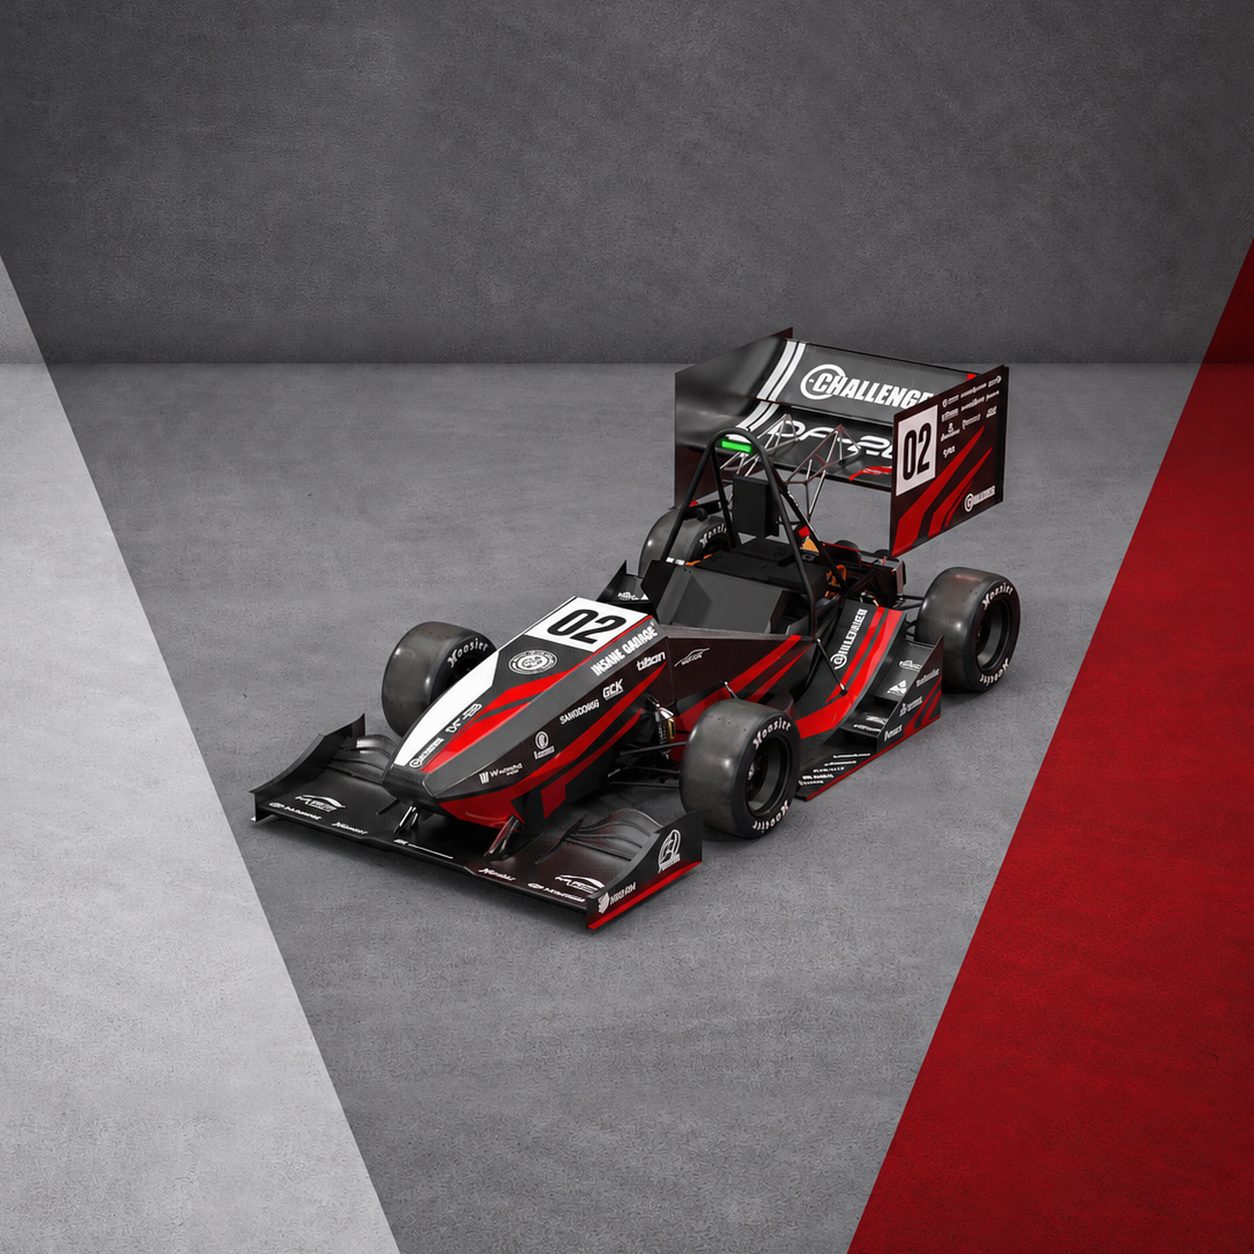
CHALLENGER의 차량은 프레임, 서스펜션, 구동계, 전장, 공력, 냉각, 제어가 하나의 시스템으로 연결되어 완성됩니다.
DF-26은 개별 부품의 성능을 넘어 공력·섀시·구동 제어를 차량 상태와 연결합니다. CHALLENGER가 직접 설계하고 검증한 세 가지 능동 제어 시스템입니다.
실시간 주행 데이터와 VCU 협조제어로 Flap AoA를 가변합니다. 직선에서는 Drag를 줄이고, 제동·결함 상황에서는 High Downforce 상태로 복귀해 성능과 안정성을 함께 확보합니다.
목표 Yaw Rate와 실제 Yaw Rate의 오차를 기반으로 전·후륜 롤 강성을 실시간 배분합니다. 고정식 ARB의 타협 대신 주행 상태에 따라 차량의 코너링 밸런스를 능동적으로 바꿉니다.
타이어 모델과 동적 하중 이동으로 발진 순간의 접지 한계를 먼저 계산해 Torque Cap을 생성합니다. 극저속부터 과슬립을 억제해 노면 조건이 달라도 빠르고 재현성 있는 출발을 만듭니다.
Technology Stack
APPS, BPS, 인버터, BMS, 차량 상태 데이터를 통합해 차량을 제어합니다.
회생제동을 통해 에너지 회수량을 극대화하여 차량을 한계까지 몰아붙입니다.
CHALLENGER만의 온도 예측 모델을 통햬 차량 넁각 시스템이 구동됩니다.
100 Hz급 무선 데이터 수집을 목표로 실시간 차량 상태를 추적합니다.
차량 한계를 정량화하고, 그 한계까지 사용할 수 있도록 모든 시스템을 세팅합니다.
2026 Direction
2026 CHALLENGER는 모터 제어, 냉각, 무선 데이터, 공력 장치, 차량 섀시 제어를 하나의 차량 제어 전략으로 연결하는 것을 목표로 합니다.
모터 제어 기반 성능 최적화
회생제동 기반 내구 주행 전략
냉각 / 전력 / 구동 협조제어
주행 데이터 기반 차량 한계 정량화
CHALLENGER의 후원사는 학생 엔지니어들이 실제 전기 포뮬러 차량을 설계하고, 제작하고, 검증하는 과정에 함께 이름을 남깁니다.